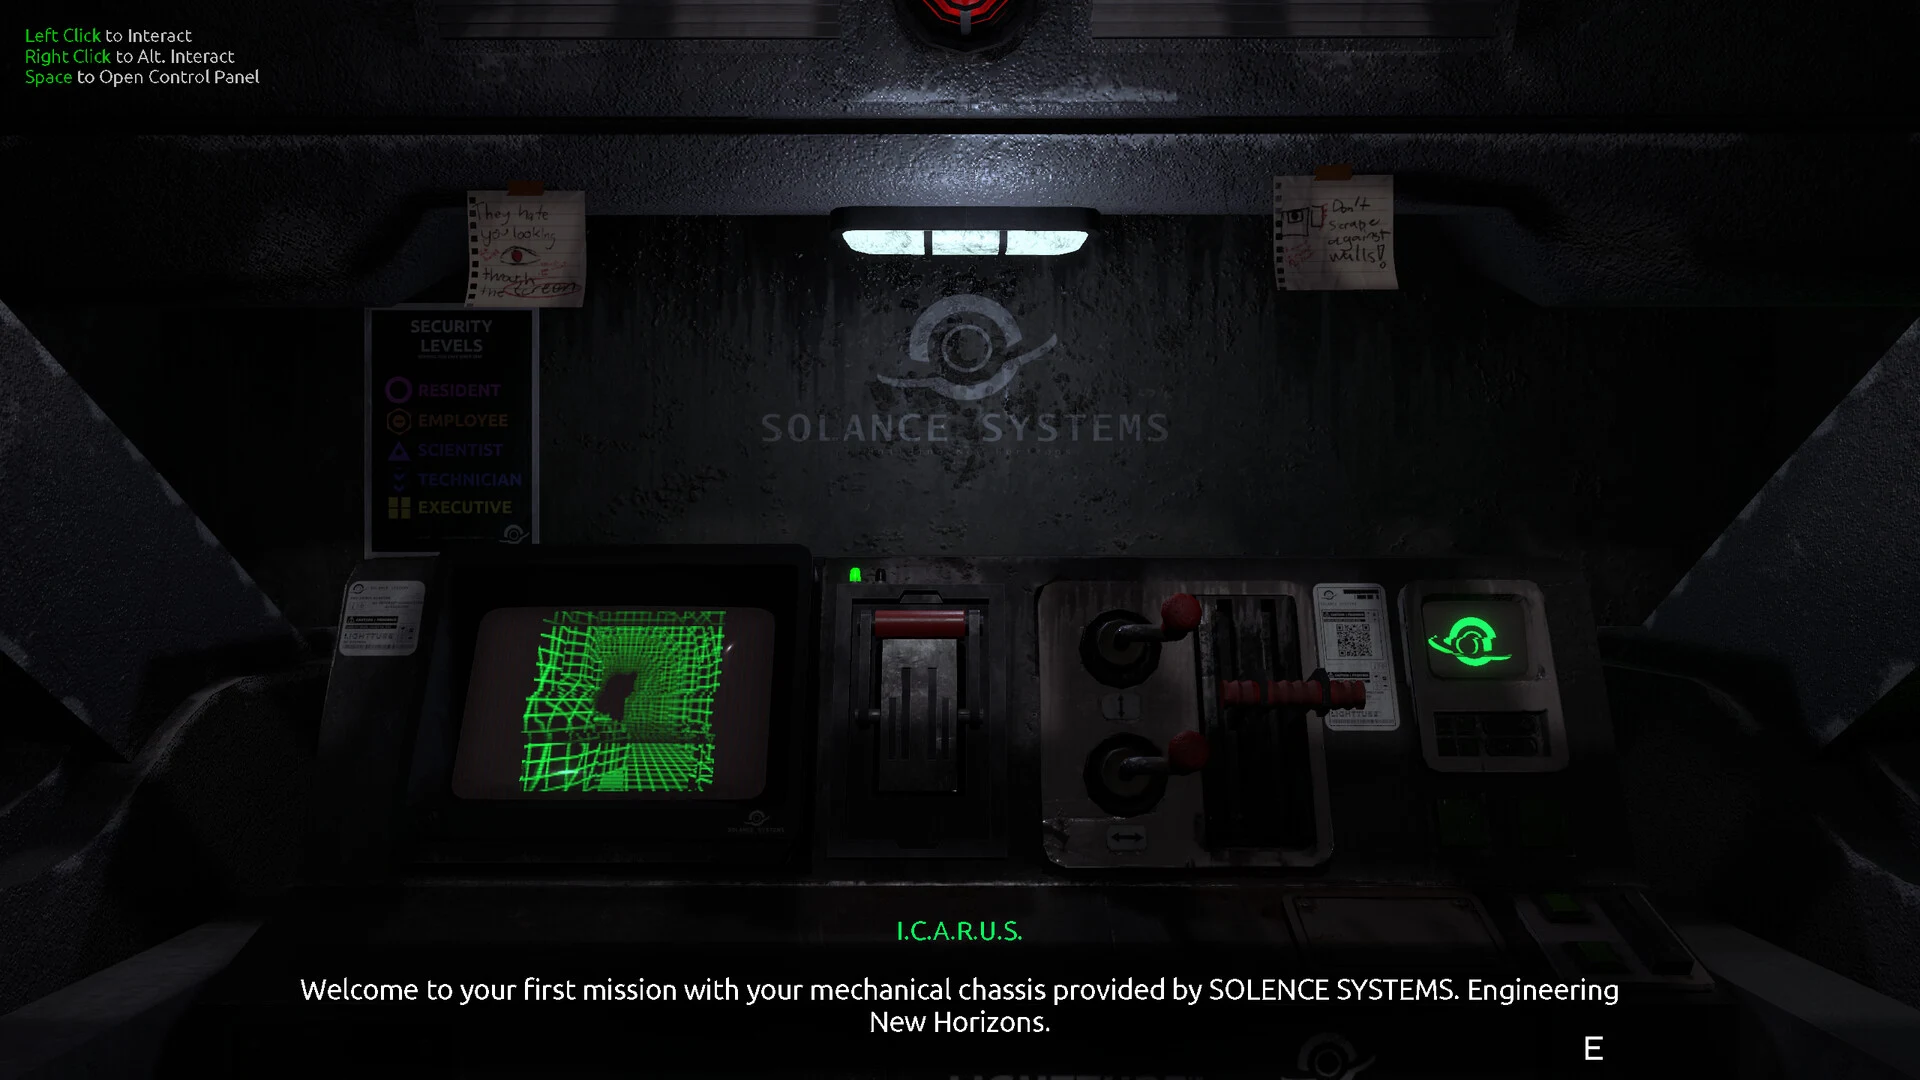
- FEED MY MECH フィーディングガイド:電力管理と安全な帰還を、生存サイクルの中心として考えましょう。
- 探索前:メックの状態、マップ、スキャナー、目標、利用可能な稼働用の予備電力を確認しましょう。
- 探索中:目的を持ってスキャンし、関連する設備を調べ、不必要な寄り道は避けましょう。
- リソースが減ったら:任意の行動を停止し、最後に確認したルートをたどって安全な場所へ戻りましょう。
- 重要な補足:入手できるゲーム情報からは、独立した食料供給メカニクスは確認されていません。
FEED MY MECH フィーディングガイド:管理すべき要素
FEED MY MECHは、廃墟となった地下コロニーを舞台にした、一人用のメックホラー探索ゲームです。「フィーディングガイド」という言葉が実際に意味するのは、探索、場所のスキャン、設備の操作、シグナルの回収、感染した機械の脅威からの回避を行いながら、マシンを稼働状態に保つことです。
最も重要なリソースは電力です。すべての遠征は、どこまで移動できるか、どれだけのスキャンや操作が必要になるか、安全に帰還できるかを基準に計画する必要があります。ゲームではコックピット内からの限られた視界で進むため、移動ミスによって時間だけでなく稼働容量も失う可能性があり、準備が特に重要です。
| システム | 監視する要素 | 最善の習慣 |
|---|---|---|
| 電力 | 残りの稼働容量 | 帰還用の予備を確保する |
| マシン状態 | メックが移動や操作を行える状態か | 安全な場所を離れる前に確認する |
| スキャナー | 関連するオブジェクト、設備、環境の手がかり | 明確な探索目的を持ってスキャンする |
| ナビゲーション | 現在位置、目標の方向、既知の目印 | 大きな操作の後に再確認する |
| 探索ルート | 分岐、行き止まり、危険、進入地点 | 見分けやすい目印を記録する |
良い探索は、次のエリアへ急いで進むことだけで決まるものではありません。準備を整え、1つの目標に向かって移動し、関連する場所だけを調べ、進行が発生したことを確認してから、マシンの状態を確認したうえで帰還または前進するという、再現可能なルーティンを使いましょう。
準備
- 出発前に電力を確認する
- 次の目標を特定する
- 帰り道を確認する
調査
- 重要な設備をスキャンする
- 不審なオブジェクトを調べる
- 理由なく同じ探索を繰り返さない
立て直し
- 電力が減ったら任意の探索を停止する
- 既知の目印に沿って進む
- 進行が止まったら安全なセーブを再読み込みする
コックピットとナビゲーション画面は、背景の装飾ではなく積極的に活用するツールです。長い寄り道に入る前に簡単な状態確認を行うだけで、電力不足の帰還や不必要な再読み込みを防げます。
電力管理と探索のステップ別ルーティン
安全な場所を離れるときは、いつでもこの5段階の手順に従いましょう。序盤の探索、シグナル探し、設備関連の目標、未知のコロニー区域などで役立ちます。
明確な目標を1つ設定する
安全な場所から離れる前に、今回の遠征で何を達成するのかを決めましょう。設備を見つける、進入地点を確認する、シグナルに関係するルートを探す、操作後に何が変化したかを確認するなどが目標になります。目的を絞ることで、当てもない移動を防ぎ、同じ場所を何度もスキャンする必要を減らせます。
電力とマシンの準備状態を確認する
利用可能な電力を確認し、メックが通常どおり移動や操作を行える状態か確認しましょう。目標までの距離を見積もり、帰還に十分な容量を残してください。ルートが不慣れな場合は、次の操作ですぐに問題が解決すると決めつけず、余裕を持った予備電力を確保しましょう。
ナビゲーションの目印を活用する
分岐区域に入る前に、開始地点の近くにある見分けやすい構造物、通路、進入地点を確認しましょう。不慣れな区域を通過した後は、ナビゲーション画面を再確認してください。方向感覚を失った場合は、適当に分岐を選ぶのではなく、最後に確認した目印まで戻りましょう。
選択的にスキャンして調べる
設備、損傷した機械、不審なオブジェクト、現在の目標に関係する場所をスキャンしましょう。すべての表面を延々と確認してリソースを消費しないでください。関連がありそうなオブジェクトが反応しない場合は、メックの位置を調整して正面を向き、先に別の目標を達成する必要がないか考えましょう。
前進する前に進行を確認する
設備を操作した後は、環境やルートが実際に変化したか確認しましょう。マップ、近くの進入地点、以前は塞がれていたルートを確認してください。その後で初めて、危険な区域や未知の区域へ進むようにしましょう。
| 遠征の段階 | 主な確認事項 | 推奨される行動 |
|---|---|---|
| 出発前 | メックは往復を完了できるか? | 電力、マシン状態、目標、ルートを確認する |
| 最初の接近 | 関連する操作地点はどこか? | 目印に沿って進み、優先度の高いオブジェクトをスキャンする |
| 設備操作の段階 | 操作によって進行に変化はあったか? | 進入地点とナビゲーションを再確認する |
| 危険区域 | 残りの予備電力に見合う報酬か? | 明確な目標と脱出ルートがある場合のみ続行する |
| 帰還段階 | 既知の安全な場所へ到達できるか? | 任意の行動を停止し、ルートを引き返す |
見えているからという理由だけで未知の分岐へ入らないでください。目標が不明確、または帰還ルートが不確かな場合は、最後に確認した位置を記録し、安全な距離から調査しましょう。
スキャン、シグナル、コロニーのナビゲーション
シグナルは、FEED MY MECHにおける中心的な探索目標の1つです。正確な位置や回収条件はゲーム内の現在の目標に照らして確認する必要がありますが、基本的な方法は共通しています。マップで方向を定め、スキャナーで関連地点を特定し、任意の背景要素を次の進行地点と混同しないようにしましょう。
便利な探索パターンとして、各エリアを3つの層に分けて考えます。
- 主要ルート:現在の目標に最も直接つながる通路または進入地点。
- 操作レイヤー:進入に影響する可能性がある設備、コンソール、機械、オブジェクト。
- 任意レイヤー:脇道、行き止まり、残骸、環境の手がかり、直接のルートから外れた場所。
| 探索の優先度 | 確認するもの | 重要な理由 |
|---|---|---|
| 1 | 現在の目標マーカーまたは目的地 | 遠征の目的を明確に保てる |
| 2 | 封鎖されたルート付近の設備 | 進行を制御している可能性がある |
| 3 | 不審なオブジェクトや機械 | 手がかりや任意の操作を発見できる可能性がある |
| 4 | 脇道や行き止まり | 秘密の発見に役立つが、予備電力を消耗させてはいけない |
| 5 | 以前訪れた場所 | 大きな進行変化の後に再確認する |
シグナルや関連する目標を探すときは、位置や進行状態を変えずに同じ場所を何度もスキャンするのは避けましょう。何も反応しない場合は、最後に確認した目印まで戻り、ルートを見直してください。問題は機械的なものではなく、手順に関するものかもしれません。別の装置を起動する、別の角度から接近する、先行する目標を完了するなどの対応が必要な場合があります。
ルートの読み取り
長い廊下や分岐区域を進む前にマップを確認しましょう。目的地と帰りの方向を確認してください。
シグナル探索
遠い脇道を探索する前に、マークされた目標、近くの設備、環境の手がかりを優先しましょう。
任意の発見
主要ルートを把握し、電力が安定していることを確認してから、行き止まりや不審な構造物を調べましょう。
常にスキャンし続けるよりも、目的を絞ったスキャンのほうが通常は有効です。目標地点を確認し、関連する設備を調べ、結果を確認してから、任意の探索が安全かどうかを判断しましょう。
緊急時の立て直しと生存の優先事項
電力不足、操作の失敗、ナビゲーションミスが起きても、必ずしも遠征が失敗したとは限りません。最も安全な立て直し方は、判断を単純にすることです。任意の行動を停止し、既知の場所へ戻り、別の方法を試す前に信頼できるセーブデータを保護しましょう。
| 問題 | 最初の対応 | 避けること |
|---|---|---|
| 電力が少なくなっている | スキャンと任意の探索を停止する | 新たな危険区域へ入る |
| 道に迷った | 最後に見分けた目印へ戻る | 分岐を適当に進む |
| 操作対象が反応しない | 位置を調整し、対象の正面を向く | 同じ場所から同じ入力を繰り返す |
| 目標が進行しない | 最新の安全なセーブを読み込み、直前の操作をやり直す | 進行が止まった状態ですべてのセーブを上書きする |
| ゲームがフリーズまたはクラッシュする | 再起動し、安全なセーブを読み込み、インストール済みファイルを確認する | 記録を残さず同じ手順を繰り返す |
探索が不安定になった場合は、次の優先順位に従いましょう。
- 帰還ルートを守る。 帰り道が不確かな状態で、さらに奥へ進まないでください。
- 任意の行動を停止する。 スキャン、脇道の確認、不必要な操作を中断しましょう。
- 方向感覚を立て直す。 最後に確認した目印を特定し、ナビゲーション画面と照らし合わせましょう。
- 必要なら安全に再読み込みする。 同じスロットを何度も上書きするのではなく、正常に開ける最新のセーブを使用しましょう。
- 再現可能な問題を記録する。 継続する問題を報告する前に、場所、目標、操作手順、セーブ状態を記録しましょう。
技術的な問題が発生した場合は、公式のFEED MY MECH Steamストアページと自分の環境を比較してください。コミュニティのディスカッションエリアでは、クラッシュ、ソフトロック、再開失敗が特定の目標やシステム構成に固有の問題かどうかを確認できる場合もあります。
危険区域へ入る前に:
- 現在の電力の予備を確認する
- 目標と予定しているルートを確認する
- 帰還時の目印を特定する
- 目標に関係する設備だけをスキャンする
- 取り返しのつかない手順の前に安全なセーブを作成または保護する
操作に失敗したり、メックが動けなくなったりした場合は、最新の正常なセーブを上書きしないでください。別のルートを試したり目標をやり直したりする前に、復旧可能な状態を保護しましょう。
FEED MY MECH フィーディングガイド FAQ
Q: FEED MY MECHには文字どおりの食料供給メカニクスがありますか?
入手できるゲーム情報からは、独立した食料供給システムは確認されていません。このガイドでいうメックへのフィーディングとは、電力を維持し、遠征を計画し、探索中にマシンを稼働状態に保つことを指します。
Q: 安全なエリアを離れる前に何を確認すべきですか?
電力の予備、マシン状態、現在の目標、ナビゲーションの方向、スキャナーの準備状態、帰還時に使える見分けやすいルートを確認しましょう。これらの確認により、長い寄り道の途中で立ち往生するリスクを減らせます。
Q: シグナルはどのように探せばよいですか?
まず目標ルートを確認し、次に近くの設備や不審なオブジェクトを調べましょう。明確な目的を持ってスキャナーを使い、各操作によって進行が変化したか確認してください。帰り道が安全な場合にのみ、脇道を探索しましょう。
Q: 道に迷ったり、電力が少なくなったりした場合はどうすればよいですか?
任意の探索を停止し、最後に確認した目印へ戻り、ナビゲーション画面を使ってルートを引き返しましょう。操作やセーブ状態が進行不能になった場合は、別の方法を試す前に最新の安全なセーブを読み込んでください。
FEED MY MECHで最も安全なルーティンはシンプルです。メックを準備し、1つの目標を選び、選択的にスキャンし、進行を確認し、稼働用の予備電力が危険な水準に達する前に帰還しましょう。